17. November 2026
Braucht Ihre Echtzeitanwendung wirklich ein anderes Betriebssystem?
Warum bei anspruchsvollen Maschinensteuerungen oft die Architektur wichtiger ist
als die Wahl zwischen Linux und Windows.
Von Uwe Jesgarz, Geschäftsführer Kithara Software
Eine neue Maschinenfunktion soll alle 500 Mikrosekunden reagieren. Die bestehende Steuerungssoftware läuft unter Windows, doch für die neue Aufgabe gelten harte Echtzeitanforderungen. Also liegt der Gedanke nahe, die Anwendung künftig unter Linux zu betreiben.
Aber muss deshalb tatsächlich das gesamte Betriebssystem gewechselt werden?
Gerade bei umfangreichen Industrieanwendungen ist diese Frage alles andere als nebensächlich. Ein Wechsel der Plattform kann bedeuten, dass vorhandene Software angepasst, Treiber ersetzt, Schnittstellen überarbeitet und bewährte Entwicklungsabläufe verändert werden müssen. Dabei benötigt möglicherweise nur ein kleiner Teil der Anwendung überhaupt harte Echtzeit.
Bevor über einen Betriebssystemwechsel entschieden wird, lohnt es sich deshalb, genauer hinzusehen: Welche Funktionen müssen wirklich innerhalb festgelegter Zeitgrenzen arbeiten, und welche Architektur eignet sich dafür am besten?
Nicht alles muss gleich schnell sein
Eine moderne Maschinensteuerung vereint zahlreiche Aufgaben, deren zeitliche Anforderungen sich erheblich unterscheiden.
Die Bedienoberfläche soll flüssig reagieren, Messdaten müssen gespeichert und Informationen mit anderen Systemen ausgetauscht werden. Für all das kommt es auf eine zuverlässige Verarbeitung an, aber normalerweise nicht auf die Einhaltung von Fristen im Mikrosekundenbereich.
Anders sieht es bei einer schnellen Bewegungssteuerung aus. Wenn beispielsweise mehrere Achsen alle 500 Mikrosekunden neue Positionsvorgaben erhalten sollen, muss die dafür notwendige Verarbeitung rechtzeitig abgeschlossen sein. Bei anspruchsvollen Anwendungen kommen Koordinatentransformationen, Bewegungsberechnungen und die Synchronisierung mehrerer Antriebe hinzu.
Währenddessen laufen auf demselben Rechner möglicherweise eine umfangreiche Bedienoberfläche, Messdatenauswertungen und weitere Hintergrundprozesse. Diese dürfen die zeitkritische Verarbeitung nicht unzulässig verzögern.
Daraus folgt allerdings nicht, dass sämtliche Funktionen unter denselben Echtzeitbedingungen ausgeführt werden müssen. Vielmehr spricht einiges dafür, zeitkritische und weniger zeitkritische Aufgaben bewusst voneinander zu trennen.
Wenn 500 Mikrosekunden nicht mehr ausreichen
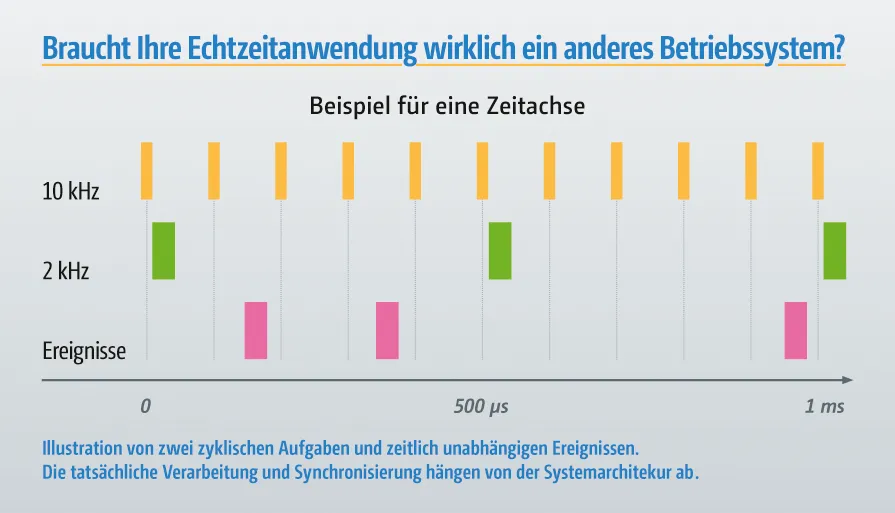
Bei besonders anspruchsvollen Anwendungen können die Anforderungen noch erheblich steigen. Eine Regelung mit 10 kHz muss ihren Zyklus beispielsweise alle 100 Mikrosekunden durchlaufen.
Solche Frequenzen sind etwa bei aktiven Magnetlagern, schnellen Präzisionsregelungen oder bestimmten Anwendungen der Leistungselektronik relevant. Auch bei der Verarbeitung hochdynamischer Messsignale können vergleichbare oder deutlich höhere Frequenzen auftreten.
Allerdings bedeutet eine hohe Frequenz innerhalb einer Maschine nicht zwangsläufig, dass auch der zentrale Steuerungsrechner mit dieser Frequenz arbeiten muss.
Bei einem elektrischen Antrieb findet die schnelle Stromregelung häufig unmittelbar im Antriebsverstärker statt, während der übergeordnete Rechner mit längeren Zykluszeiten arbeitet. Ähnlich verhält es sich bei vielen Laserscannern, deren schnelle interne Regelung von einer spezialisierten Elektronik übernommen wird.
In anderen Fällen kann es dagegen sinnvoll sein, schnelle Regelalgorithmen direkt auf einem leistungsfähigen Industrie-PC auszuführen. Das gilt insbesondere bei kundenspezifischen Steuerungen, aufwendigen Berechnungen oder der engen Verknüpfung mehrerer Mess- und Stellgrößen.
Die entscheidende Frage lautet daher nicht allein, welche Zyklusfrequenz erreicht werden soll. Ebenso wichtig ist, wo die jeweilige Funktion ausgeführt wird und wie sie mit den übrigen Komponenten zusammenarbeitet.
Die eigentliche Schwierigkeit liegt oft dazwischen
Betrachten wir einen Prüfstand, der das dynamische Verhalten eines mechanischen Systems untersucht. Dazu werden Kräfte und Bewegungen gemessen, ein mathematisches Modell berechnet und anschließend neue Stellgrößen ausgegeben.
Selbst wenn die Berechnung nur einen Bruchteil der verfügbaren Zykluszeit benötigt, kann die zeitliche Anforderung verfehlt werden. Schließlich müssen auch die Messwerte rechtzeitig bereitstehen, Daten übertragen und die berechneten Ergebnisse zum vorgesehenen Zeitpunkt ausgegeben werden.
Hinzu kommt, dass in einer solchen Anlage durchaus mehrere zeitliche Abläufe nebeneinander existieren können. Ein schneller Regler arbeitet beispielsweise mit 2 kHz, andere Funktionen mit 1 kHz oder deutlich geringeren Frequenzen. Einzelne Sensorereignisse müssen möglicherweise mit hoher zeitlicher Genauigkeit erfasst werden, ohne dass deshalb die gesamte Anwendung in einem entsprechend kurzen Zyklus ausgeführt werden müsste.
Ähnliche Anforderungen entstehen bei Maschinen, in denen Bildverarbeitung, Antriebssteuerung und Sensorik zusammenarbeiten. Die Bildauswertung kann relativ viel Rechenzeit benötigen, während bestimmte Reaktionen auf erkannte Ereignisse zeitlich sehr genau erfolgen müssen.
Hier wird deutlich, weshalb die Echtzeitfähigkeit einer Anwendung nicht allein anhand der kürzesten erreichbaren Zykluszeit beurteilt werden kann. Entscheidend ist auch, ob die unterschiedlichen Verarbeitungsschritte zuverlässig aufeinander abgestimmt sind.
Was Linux daran verbessert – und was nicht
Linux ist für viele industrielle Echtzeitanwendungen eine geeignete Plattform. Mit PREEMPT_RT lassen sich die Reaktionszeiten des Kernels verbessern und zahlreiche Ursachen für unvorhersehbare Verzögerungen reduzieren. Durch eine sorgfältige Konfiguration können damit auch anspruchsvolle zeitkritische Anwendungen realisiert werden.
Allerdings macht ein echtzeitfähiger Kernel aus einer Anwendung noch kein zuverlässig arbeitendes Echtzeitsystem.
Treiber, Hardwarezugriffe, Kommunikation und die eigentliche Anwendungsverarbeitung müssen weiterhin berücksichtigt werden. Gerade bei kurzen Zykluszeiten kann jeder dieser Faktoren darüber entscheiden, ob eine Zeitvorgabe eingehalten wird.
Auch die Frage, wie zeitkritische und weniger zeitkritische Softwareteile zusammenarbeiten sollen, beantwortet sich durch die Wahl des Betriebssystems nicht von selbst.
Wird eine bestehende Anwendung von Windows nach Linux übertragen, bleibt diese Aufgabe also bestehen. Möglicherweise entsteht sogar zusätzlicher Entwicklungsaufwand, wenn vorhandene Bedienoberflächen, Geräteanbindungen oder andere Funktionen angepasst werden müssen.
Das ist kein Argument gegen Linux. Für viele neue Anwendungen und auch für die Modernisierung bestehender Systeme kann Linux eine gute Wahl sein. Ein Betriebssystemwechsel sollte jedoch nicht mit der Lösung aller Echtzeitfragen gleichgesetzt werden.
Warum nicht nur den zeitkritischen Teil anders ausführen?
In vielen industriellen Anwendungen benötigt lediglich ein begrenzter Teil der Software harte Echtzeit.
Deshalb kann es sinnvoll sein, genau diesen Teil in einer dafür vorgesehenen Umgebung auszuführen, während die übrigen Funktionen auf der bisherigen Plattform verbleiben.
Unter Windows lässt sich dies beispielsweise mit einer spezialisierten Echtzeiterweiterung realisieren, die zeitkritische Aufgaben unabhängig von der gewöhnlichen Windows-Ablaufsteuerung ausführt. Bestehende Anwendungen können dadurch ihre Bedienoberflächen, Datenverwaltung und weitere Funktionen beibehalten, während Regelalgorithmen, Messwerterfassung oder Bewegungssteuerung unter definierten Echtzeitbedingungen arbeiten.
Für Maschinenhersteller eröffnet das die Möglichkeit, zusätzliche Echtzeitfunktionen zu entwickeln, ohne allein deshalb die gesamte Software auf eine andere Plattform übertragen zu müssen.
Der Grundgedanke ist allerdings nicht an Windows gebunden. Auch unter Linux lassen sich zeitkritische und nicht zeitkritische Funktionen gezielt voneinander trennen. Je nach Anwendung können dafür unterschiedliche Echtzeitmechanismen oder spezialisierte Systemarchitekturen zum Einsatz kommen.
Wichtig ist, dass diese Trennung tatsächlich wirksam ist: Die Echtzeitverarbeitung muss über die notwendigen Rechnerressourcen verfügen, und die Kommunikation mit den übrigen Softwareteilen darf die Einhaltung ihrer Zeitvorgaben nicht gefährden.
Eine Entscheidung mit langfristigen Folgen
Die Wahl einer industriellen Steuerungsplattform beeinflusst meist weit mehr als das Zeitverhalten einzelner Funktionen. Sie wirkt sich auf Entwicklungsaufwand, Hardwareunterstützung, Wartung und spätere Erweiterungen aus.
Wer eine umfangreiche bestehende Anwendung allein wegen zusätzlicher Echtzeitanforderungen auf ein anderes Betriebssystem überträgt, nimmt möglicherweise erhebliche Änderungen in Kauf, obwohl eine gezielte Erweiterung der Architektur ausgereicht hätte.
Umgekehrt kann es bei einer Neuentwicklung durchaus sinnvoll sein, von Anfang an eine Linux-basierte Lösung vorzusehen. Entscheidend sind die technischen Anforderungen, die vorhandenen Ressourcen und die langfristige Produktstrategie.
Bei einer Mehrachssteuerung mit 2 kHz kann die Synchronisierung verschiedener Antriebe im Mittelpunkt stehen. Bei einer Anwendung mit 10 kHz ist möglicherweise die Aufteilung zwischen zentraler und lokaler Regelung ausschlaggebend. Und bei einem komplexen Prüfstand kann die zeitlich genaue Zusammenarbeit mehrerer unterschiedlich schneller Funktionen wichtiger sein als die maximale Zyklusfrequenz.
Diese Unterschiede lassen sich nicht mit einer pauschalen Empfehlung für ein bestimmtes Betriebssystem beantworten.
Erst die Anforderungen verstehen, dann die Plattform wählen
Ob Linux oder Windows die bessere Grundlage für eine industrielle Anwendung ist, lässt sich nicht allein aus deren Echtzeitanforderungen ableiten.
Zunächst sollte geklärt werden, welche Funktionen tatsächlich harte Zeitgrenzen einhalten müssen, welche Verarbeitungsschritte daran beteiligt sind und wie die verschiedenen Komponenten zusammenarbeiten. Ebenso wichtig ist die Frage, welche Aufgaben auf dem zentralen Rechner ausgeführt werden sollen und welche besser in spezialisierter Hardware aufgehoben sind.
Erst daraus ergibt sich, welche Architektur technisch und wirtschaftlich sinnvoll ist.
Das kann eine vollständig unter Linux betriebene Steuerung sein, eine spezialisierte Echtzeitumgebung unter Windows oder eine Kombination aus zentraler Echtzeitverarbeitung und lokalen Reglern.
Die beste Echtzeitlösung ist nicht automatisch diejenige mit dem vermeintlich besten Echtzeitbetriebssystem. Es ist die Architektur, die die zeitlichen Anforderungen der Anwendung zuverlässig erfüllt, ohne unnötige Komplexität zu schaffen.
Manchmal gehört dazu ein Wechsel des Betriebssystems. Manchmal ist gerade der Verzicht darauf die bessere Entscheidung.