November 10th, 2026
您的实时应用真的需要更换操作系统吗?
为什么在要求严苛的机器控制应用中,
系统架构往往比选择 Linux 还是 Windows 更重要。
作者:Uwe Jesgarz,Kithara Software 总经理
一项新的机器功能需要每 500 微秒响应一次。现有的控制软件运行在 Windows 系统上,但新任务具有硬实时要求。因此,一个很自然的想法就是将应用程序迁移到 Linux。
但这是否真的意味着必须更换整个操作系统?
尤其对于复杂的工业应用而言,这绝不是一个无关紧要的问题。更换平台可能意味着需要修改现有软件、更换驱动程序、调整接口,并改变已经成熟的开发流程。然而,真正需要硬实时性能的可能只是应用程序中的一小部分。
因此,在决定是否更换操作系统之前,值得先仔细分析:哪些功能确实需要在规定的时间限制内运行?哪种系统架构最适合满足这些要求?
并非所有任务都需要同样快
现代机器控制系统集成了大量任务,而这些任务对时间的要求可能存在显著差异。
用户界面需要流畅响应,测量数据需要保存,信息也需要与其他系统交换。所有这些功能都要求可靠的数据处理,但通常并不需要满足微秒级的时间限制。
高速运动控制则有所不同。例如,如果多个运动轴每 500 微秒就需要接收新的位置指令,那么相关处理必须及时完成。对于要求更高的应用,还可能涉及坐标变换、运动计算以及多个驱动器之间的同步。
与此同时,同一台计算机上可能还运行着复杂的用户界面、测量数据分析程序以及其他后台进程。这些任务不能对时间关键型处理造成不可接受的延迟。
但这并不意味着所有功能都必须在相同的实时条件下运行。相反,有充分的理由将时间关键型任务与时间要求较低的任务有意识地分离。
当 500 微秒已经不够用时
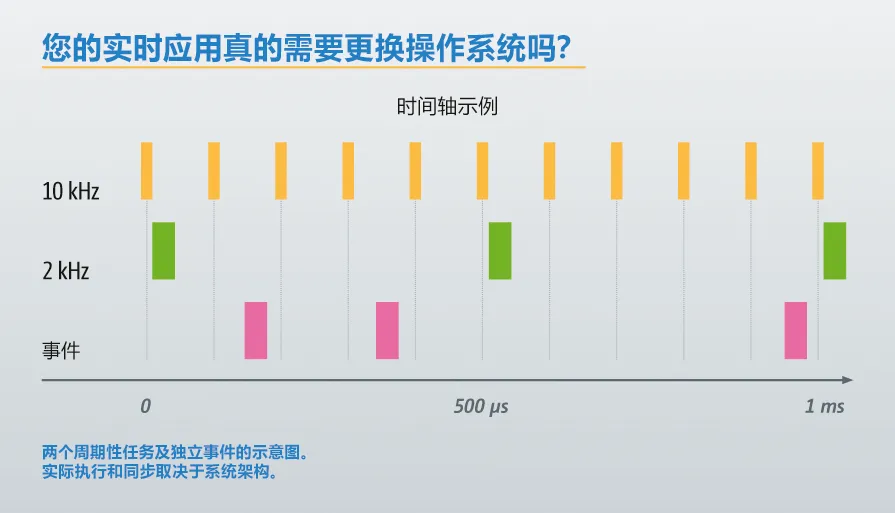
对于要求特别严苛的应用,时间要求可能进一步提高。例如,运行频率为 10 kHz 的控制系统必须每 100 微秒完成一个控制周期。
这样的频率在主动磁轴承、高速精密控制以及某些电力电子应用中具有实际意义。在处理高速动态变化的测量信号时,也可能出现相近甚至明显更高的频率。
然而,机器内部某个功能的运行频率很高,并不必然意味着中央控制计算机也必须以相同的频率运行。
例如,在电动驱动系统中,高速电流控制通常直接由驱动放大器完成,而上层控制器则以较长的周期运行。许多激光扫描仪也是如此,其快速内部控制由专用电子设备承担。
但在其他情况下,直接在高性能工业 PC 上执行高速控制算法也可能是合理的选择。这尤其适用于定制控制系统、计算密集型算法,或者需要多个测量变量与控制变量紧密协同的应用。
因此,关键问题不仅在于需要达到多高的周期频率,同样重要的是:各项功能在哪里执行,以及它们如何与其他组件协同工作。
真正的挑战往往存在于各环节之间
以一套用于研究机械系统动态行为的测试台为例。系统需要测量力和运动状态,计算数学模型,然后输出新的控制量。
即使计算本身只占可用周期时间的一小部分,系统仍然可能无法满足时间要求。毕竟,测量数据也必须及时提供,数据必须完成传输,计算结果还必须在指定时刻输出。
此外,同一套系统中可能同时存在多个不同的时间周期。例如,一个高速控制器以 2 kHz 运行,而其他功能可能以 1 kHz 或明显更低的频率执行。某些传感器事件可能需要以很高的时间精度进行采集,但这并不意味着整个应用程序都必须以同样短的周期运行。
在图像处理、驱动控制和传感器系统协同工作的机器中,也会出现类似的要求。图像分析可能需要较长的计算时间,而对某些检测事件的响应却必须具有极高的时间精度。
这说明,不能仅凭系统能够达到的最短周期时间来评价应用程序的实时能力。不同处理环节能否可靠地协调运行,同样至关重要。
Linux 能改善什么,又不能解决什么?
Linux 是许多工业实时应用的合适平台。借助 PREEMPT_RT,可以改善内核响应时间,并减少多种不可预测的延迟来源。通过精心配置,也能够实现要求严苛的时间关键型应用。
然而,具备实时能力的内核,并不会自动使整个应用程序成为可靠运行的实时系统。
驱动程序、硬件访问、通信以及应用程序自身的数据处理仍然必须纳入考虑。尤其在周期时间很短的情况下,其中任何一个因素都可能决定系统能否满足规定的时间限制。
此外,仅仅选择某个操作系统,也无法自动解决时间关键型软件组件与其他软件组件应如何协同工作的问题。
如果将现有应用程序从 Windows 迁移到 Linux,这一挑战依然存在。如果还需要调整现有用户界面、设备连接或其他功能,迁移甚至可能带来额外的开发工作量。
这并不是反对使用 Linux。对于许多新应用以及现有系统的现代化改造而言,Linux 都可能是非常出色的选择。但不能认为更换操作系统就等于解决了所有实时问题。
为什么不只改变时间关键型部分的运行方式?
在许多工业应用中,真正需要硬实时性能的只是软件中相对有限的一部分。
因此,将这部分功能放到专门的运行环境中执行,同时让其他功能继续保留在原有平台上,可能是一种合理的方案。
例如,在 Windows 系统上,可以通过专用的实时扩展来实现这一目标,使时间关键型任务独立于常规 Windows 调度机制运行。现有应用程序可以保留用户界面、数据管理及其他功能,而控制算法、测量数据采集或运动控制则在规定的实时条件下运行。
对于机器制造商而言,这意味着可以开发新的实时功能,而不必仅仅为了满足这些要求就将整个软件系统迁移到另一个平台。
不过,这一基本思路并不局限于 Windows。在 Linux 系统上,同样可以有针对性地将时间关键型功能与非时间关键型功能分离。根据具体应用,可以采用不同的实时机制或专门设计的系统架构。
重要的是,这种分离必须真正发挥作用:实时处理必须获得必要的计算资源,与其他软件组件之间的通信也不能危及时间要求的满足。
一项具有长期影响的决策
工业控制平台的选择通常影响的不只是个别功能的时间特性,还涉及开发工作量、硬件支持、维护以及未来的功能扩展。
如果仅仅因为增加了实时要求,就将一个复杂的现有应用程序迁移到另一个操作系统,可能需要进行大量修改,而实际上有针对性地扩展现有架构或许已经足够。
反过来,对于全新开发的项目,从一开始就选择基于 Linux 的方案也完全可能是合理的。决定因素应当是技术要求、现有资源以及长期产品战略。
对于运行频率为 2 kHz 的多轴控制系统,不同驱动器之间的同步可能是核心问题。对于 10 kHz 的应用,中央控制与本地控制之间的任务分配可能更为关键。而对于复杂的测试台,多个以不同频率运行的功能之间能否实现精确的时间协调,可能比最高周期频率更加重要。
这些差异无法通过笼统推荐某一种操作系统来解决。
先理解需求,再选择平台
对于工业应用而言,究竟 Linux 还是 Windows 更适合作为基础平台,不能仅凭实时要求来判断。
首先应明确,哪些功能确实必须满足严格的时间限制,涉及哪些处理环节,以及各个组件如何协同工作。同样重要的是确定哪些任务应当在中央计算机上运行,哪些任务更适合交由专用硬件完成。
只有在此基础上,才能判断哪种架构在技术和经济层面上更加合理。
最终方案可能是完全运行在 Linux 上的控制系统,也可能是 Windows 系统上的专用实时环境,或者是中央实时处理与本地控制器相结合的架构。
最佳实时解决方案,并不一定是采用了所谓最优秀实时操作系统的方案。真正重要的是,系统架构能够可靠地满足应用程序的时间要求,同时避免引入不必要的复杂性。
有时,这意味着需要更换操作系统。而有时,恰恰是不更换操作系统才是更好的决定。